


Dengan perkembangan teknologi kecerdasan buatan, semakin banyak robot pintar dalam kehidupan kita, di pusat membeli-belah, stesen, hospital, hotel, restoran, ia dapat dilihat di mana-mana, seperti: robot pembasmian kuman, robot penghantaran makanan, robot pembersih ... ...

Robot adalah orang yang tajam membawa robot beroda mudah alih AGV, menggunakan teknologi kecerdasan buatan, digabungkan dengan algoritma navigasi SLAM, mewujudkan navigasi dan kedudukan robot berketepatan tinggi, melalui ketepatan peta sensor radar laser, kesedaran persekitaran pelaksanaan yang besar dan kemampuan kedudukan tinggi yang boleh dipercayai, di pada masa yang sama, juga dapat meneruskan pemerolehan peta masa nyata berketepatan tinggi dan dikemas kini.
Dalam persekitaran yang kompleks, robot bergantung terutamanya pada sensor lidar bawaan untuk mengenal pasti persekitaran di sekitarnya dalam masa nyata, untuk membina peta dan menavigasi. Oleh kerana faktor persekitaran yang berbeza, navigasi dan kedudukan autonomi bukan hanya ujian untuk robot itu sendiri, tetapi juga perwujudan persepsi dan tindakan yang penting.
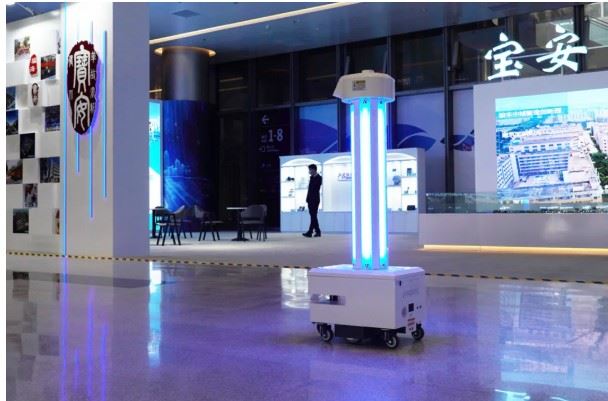
Kerana persekitaran aplikasi yang berbeza, robot harus terlebih dahulu mengatasi banyak cabaran, menyesuaikan diri dengan senario aplikasi yang kompleks, kamera visual robot yang tajam dengan radar laser, dan pemasaran yang inovatif yang digabungkan dengan teknologi sensor visual seperti gabungan multi-sensor, biarkan robot dapat kedudukan segera dengan cepat, melihat persekitaran di sekitarnya, memberi petunjuk untuk operasi robot yang stabil.
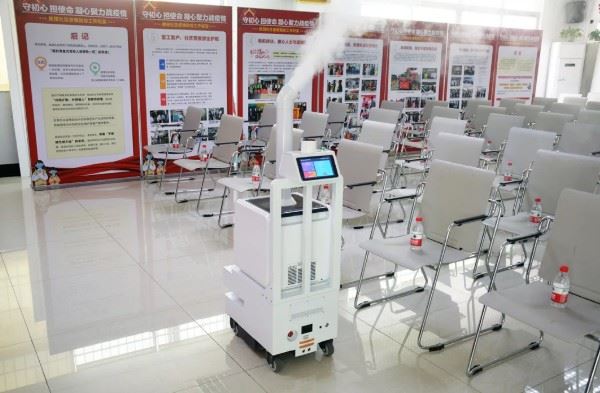
Dalam proses pemanduan, robot dapat merancang jalan optimal dalam waktu nyata mengikut maklumat navigasi dan kedudukan yang diperoleh, menyesuaikan kedudukan dan sikapnya, dan menavigasi ke tujuan dengan tepat. Selain itu, casis robot Reiman dilengkapi dengan sistem penentuan kedudukan dan navigasi SLAM laser yang dikembangkan secara bebas oleh Reiman. Dikombinasikan dengan teknologi peleburan multi-sensor, ia mempunyai fungsi penentuan kedudukan dan laluan autonomi, navigasi autonomi dan penghindaran halangan pintar.
Pada masa yang sama membuka antara muka SDK, menyokong pengembangan sekunder, skalabilitas, dapat disesuaikan sesuai dengan keperluan pemandangan subdivisi yang berbeza. Pada masa ini, sasis robot Reiman telah disatukan secara meluas dalam banyak senario pembahagian, seperti: robot disinfeksi, robot penghantaran, robot penghantaran makanan, robot pembersih.